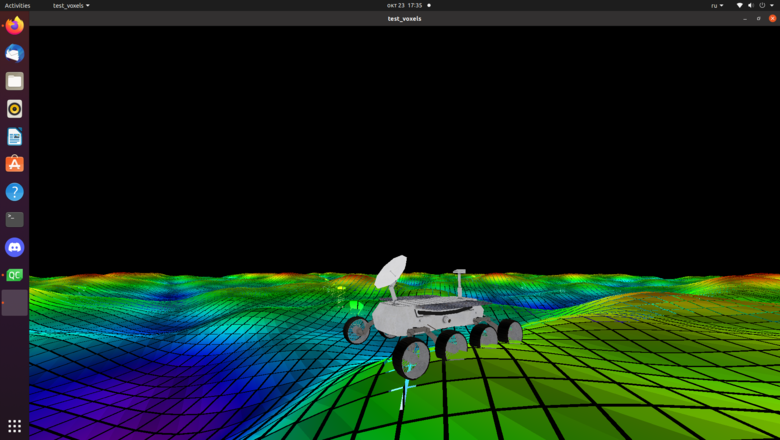
Как я переносил CUDA-ядра Elevation Mapping на своего ровера и почему для качественной карты проходимости всё-таки нужны лидары и пакеты SLAM с очисткой облаков точек в реальном времени. Читать далее
Continue to Habr →You are being forwarded in 6s — stay on this page