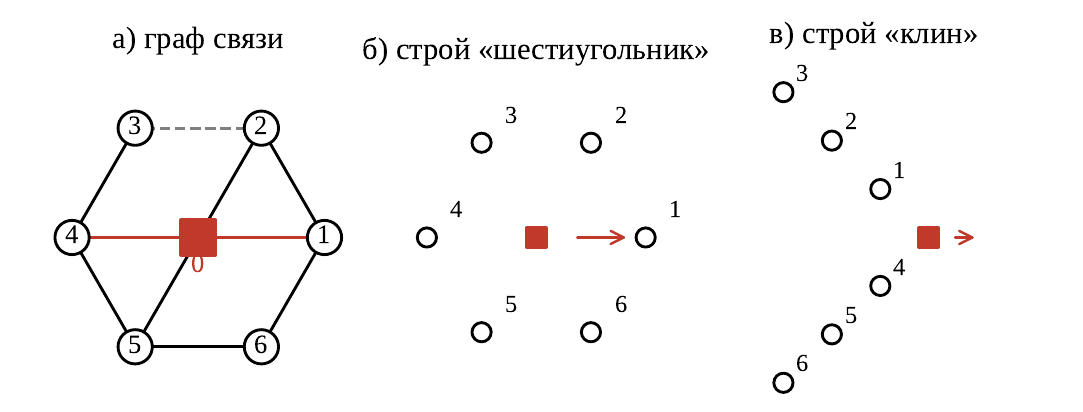
Адаптивный закон настройки коэффициентов, который я взял из классической литературы по мультиагентным системам, удерживал строй роя из шести дронов лучше всех: при порыве ветра ошибка 0,36 м против 0,89 м у вручную настроенного регулятора. Но при этом 67 % времени хотя бы один аппарат работал на пределе тяги, а затраты на управление были в 3,5 раза выше. Коэффициенты регулятора подскакивали на каждом крупном манёвре и обратно уже не опускались. В статье разберу, откуда берётся этот эффект и как одна строчка в законе адаптации превращает его в управляемый компромисс между точностью и энергией. Текст написан по мотивам нашей с научным руководителем В. В. Семеновым статьи и является частью моей выпускной работы на кафедре инженерной кибернетики НИТУ «МИСИС». Читать далее
Continue to Habr →You are being forwarded in 6s — stay on this page