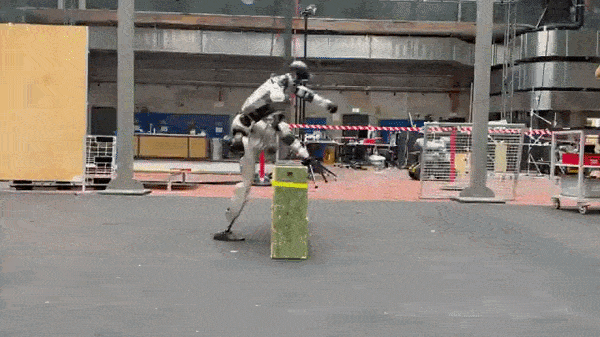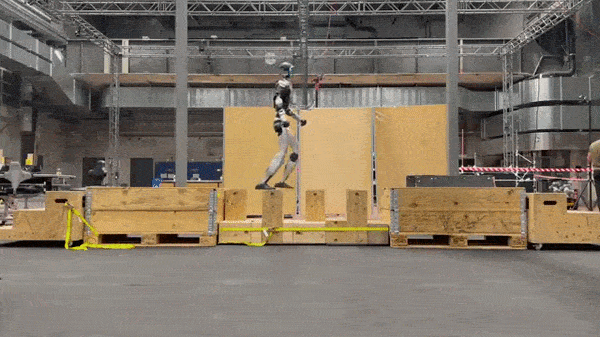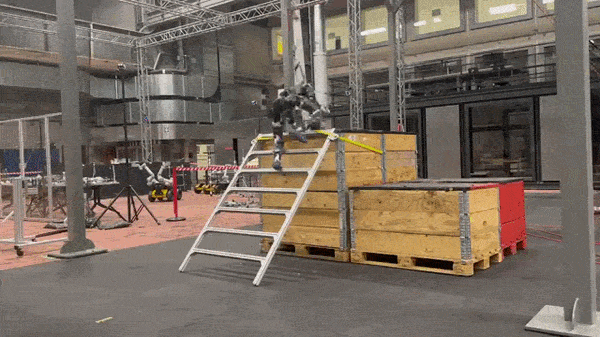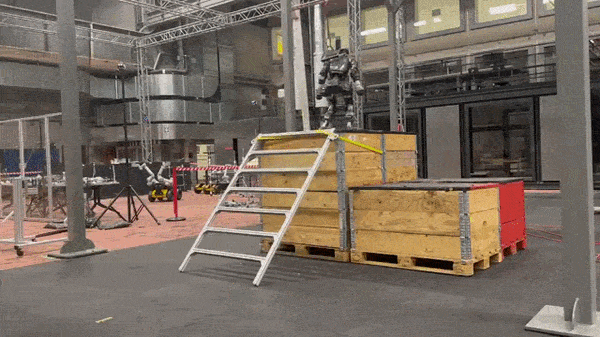
[지디넷코리아]한 번만 학습하면 사다리를 오르고 장애물을 뛰어넘는 것은 물론, 추락한 뒤에도 스스로 균형을 되찾는 휴머노이드 로봇 기술이 개발됐다. 로봇이 주변 환경과 접촉할 지점을 스스로 판단하도록 해 다양한 장애물에 유연하게 대응하도록 한 것이 특징이다.과학매체 인터레스팅엔지니어링은 스위스 취리히 연방공과대학교 연구진과 공동 연구진이 학습 한번으로 휴머노이드 로봇의 다양한 전신 동작을 제어하는 기술을 개발했다고 최근 보도했다.연구진은 중국 유니트리의 휴머노이드 로봇 G1을 이용해 해당 기술을 시연했다. 이번 기술의 핵심은 모든 움직임을 미리 정해두는 대신 주변 환경에서 손과 발 등을 어디에 짚을지 먼저 계획하는 것이다. 연구진은 이를 통해 로봇이 다양한 지형과 장애물에 보다 유연하게 대응할 수 있을 것으로 기대하고 있다.이 기술은 '주의 기반 접촉 계획(ACP•Attention-based Contact Planning)'으로 불린다. 로봇이 주변 지형과 자신의 상태, 주어진 목표를 분석해 손과 발, 무릎, 팔꿈치, 골반 등을 어디에 접촉시킬지 결정하는 방식이다.ACP는 강화학습과 동작 모방을 결합해 로봇의 전신 움직임을 제어하며, 로봇의 전체 움직임을 하나의 정해진 순서로 생성하는 대신 주변 지형에서 적절한 접촉 지점을 예측해 이후 별도의 제어기가 로봇의 관절을 조정해 각 신체 부위가 해당 지점에 도달하도록 한다.예를 들어 사다리를 오를 때 로봇은 손과 발을 어디에 디딜지 먼저 판단한다. 제어기는 이 계획에 따라 팔과 다리, 몸통의 움직임을 조절해 안정적으로 몸을 지탱하면서 다음 발판으로 이동하도록 한다. 정해진 등반 동작을 그대로 반복하는 것이 아니라, 주변 환경에 맞춰 접촉 지점과 움직임을 조정하는 것이다.접촉 계획에는 주의 기반 신경망이 사용된다. 이 신경망은 지형 정보와 로봇의 내부 상태, 사용자가 지정한 목표를 분석한다. 입력 정보에는 관절 위치와 속도, 몸체 방향 등이 포함된다.시스템은 양손과 양팔꿈치, 양무릎, 양발, 골반 등 총 9개 신체 부위의 접촉을 계획한다. 이를 통해 두 발로 걷는 것만으로 안정성을 확보하기 어려운 상황에서는 손이나 무릎 등 상체와 다른 신체 부위를 지지점으로 활용할 수 있다.연구진은 로봇이 주변 환경을 정확하게 파악할 수 있도록 라이다 기반 매핑 시스템도 개발했다. 이 시스템은 센서 측정값을 주변 지형의 높이 정보로 변환하고, 각 측정값의 신뢰도를 추정한다. 이를 통해 일반적인 방식으로 감지하기 어려운 사다리 발판처럼 좁은 표면도 식별할 수 있다.해당 시스템은 엔비디아의 젯슨 오린 NX 컴퓨터에서 실행된다. 연구진에 따르면 라이다로 수집한 약 2만 개의 포인트 데이터를 30밀리초 만에 처리하며, 초당 10회(10Hz)씩 스캔 정보를 갱신한다.실제 환경에서 진행한 시연에서 유니트리 G1 로봇은 사다리와 계단을 오르고, 징검다리를 건너고, 좁은 공간을 기어가며 장애물을 뛰어넘었다. 넘어졌다가 다시 일어서는 동작도 선보였다.시뮬레이션 성능도 기존 방식보다 높았다. 연구진이 8개의 복합 장애물 코스에서 성능을 평가한 결과, ACP는 평균 92.5%의 성공률을 기록했다. 이는 동작 생성 및 추적 방식인 MGMT를 적용한 기준 시스템의 성공률 58.8%보다 높은 수치다.다만 이 결과는 시뮬레이션 환경에서 측정한 성능으로, 실제 환경에서 동일한 성공률을 달성했다는 의미는 아니다. 그럼에도 이번 연구는 로봇이 다양한 동작을 각각 별도로 학습하지 않고도 주변 환경과의 접촉을 계획하는 방식으로 복잡한 장애물에 대응할 수 있음을 보여준다는 점에서 의미가 있다고 해당 매체는 전했다.
Continue to ZDNet Korea →You are being forwarded in 6s — stay on this page